Mobilité, robotique et logistique de surface sur Mars
FAIT / MESURÉINGÉNIERIESCÉNARIO EXPLICITE
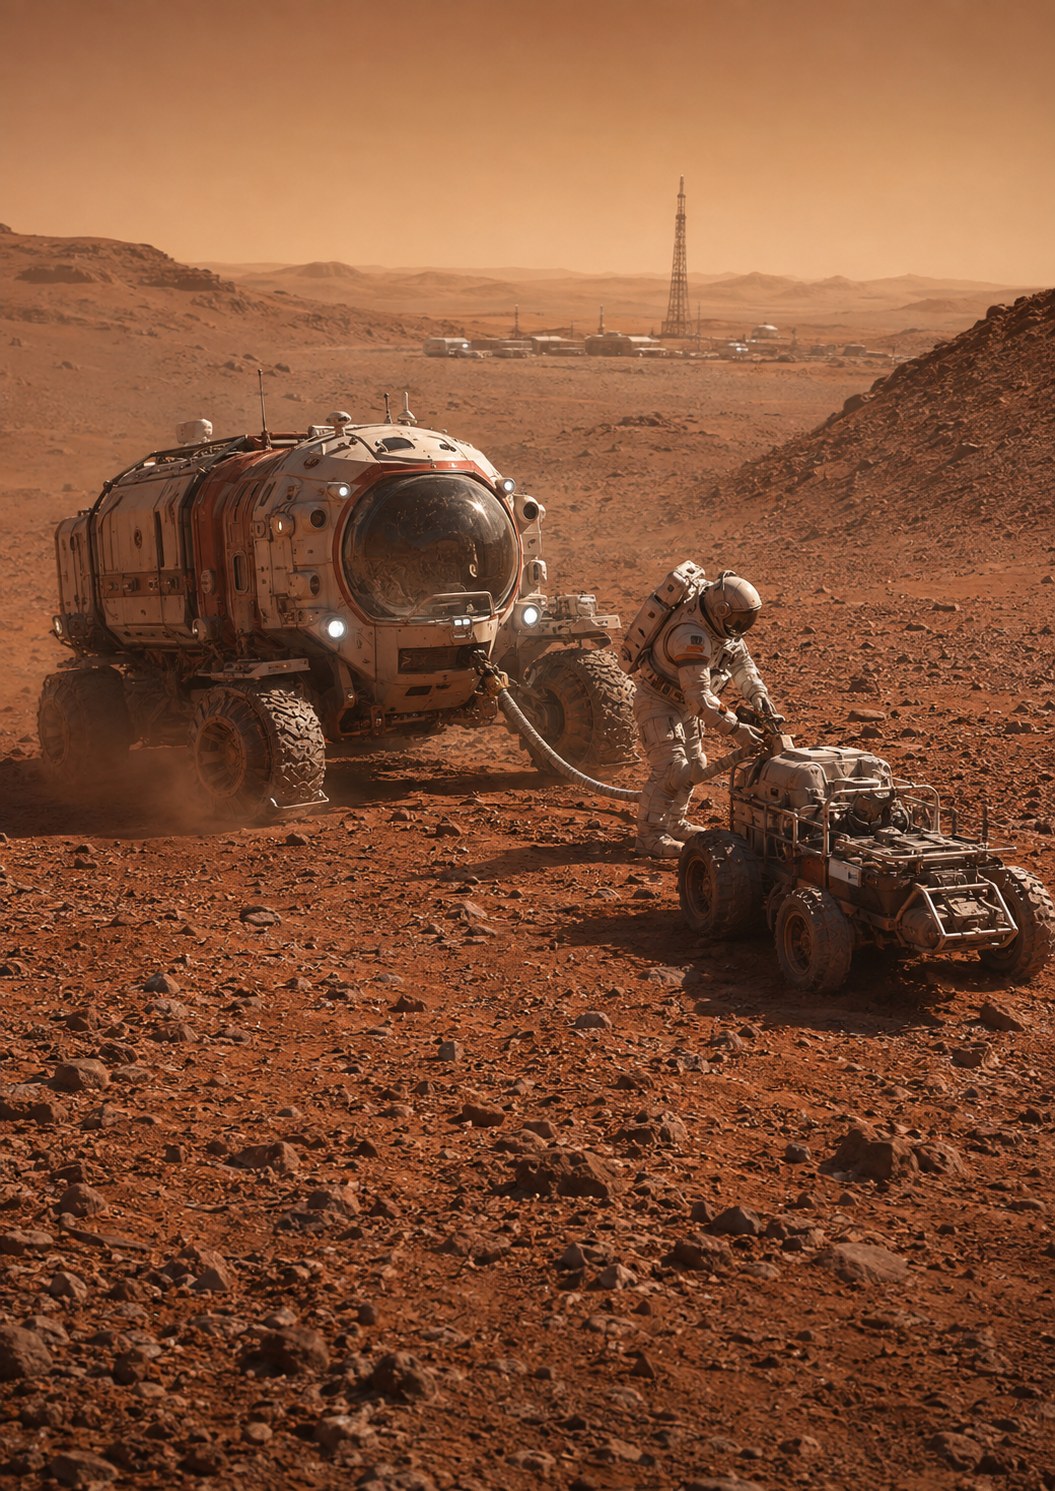
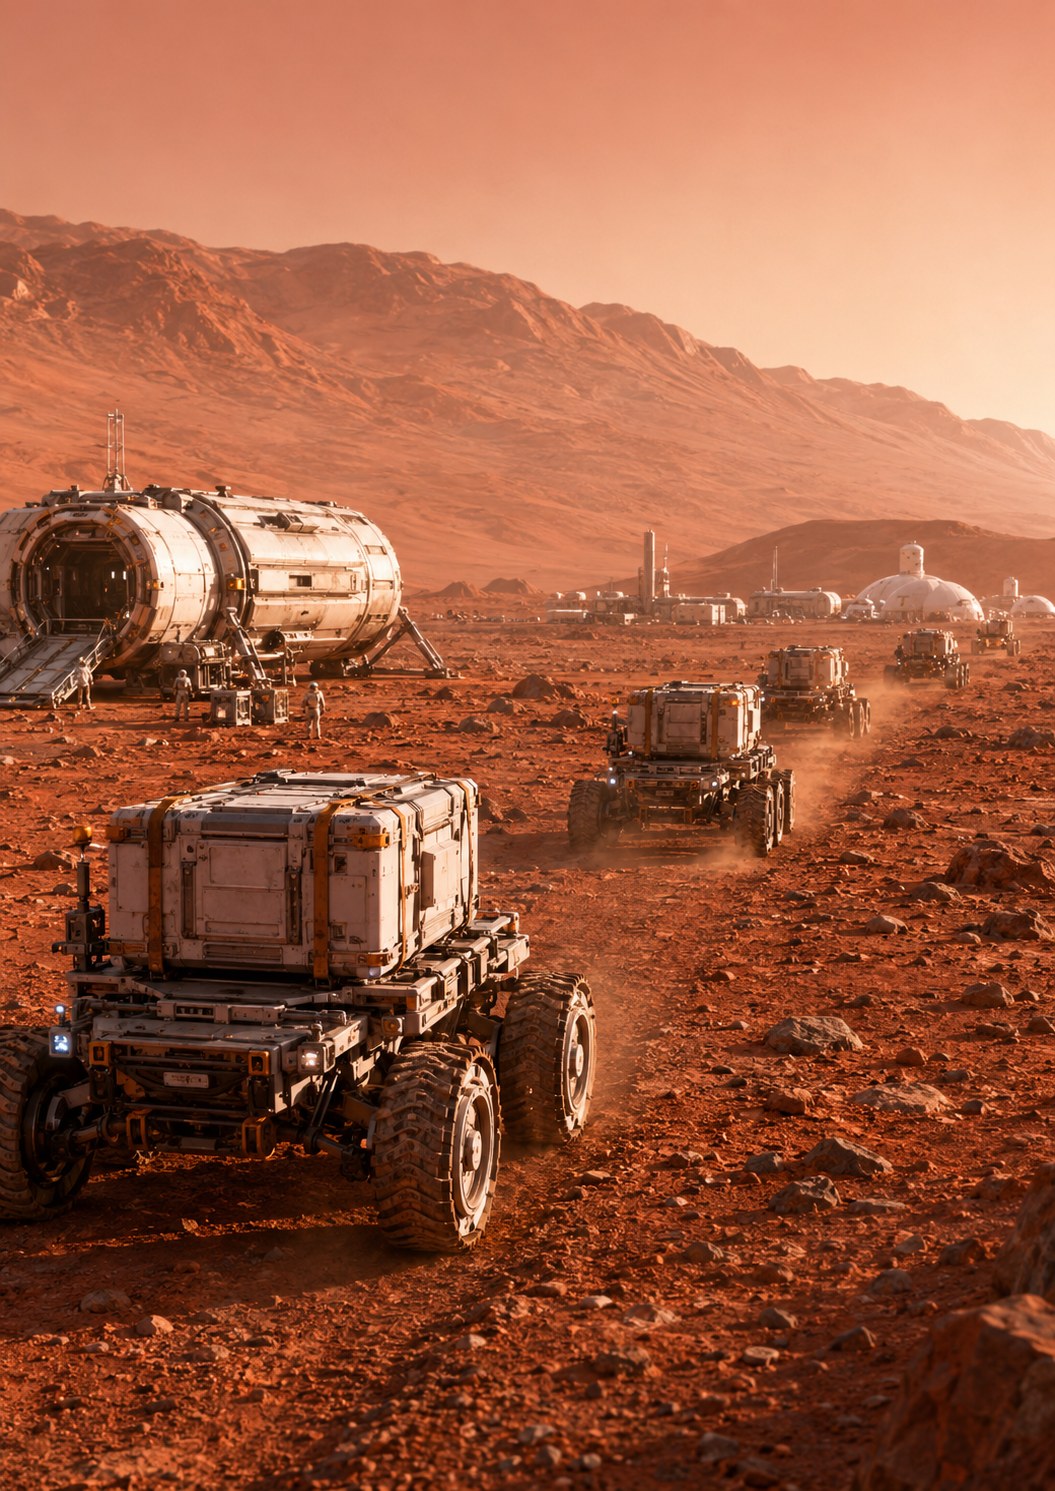
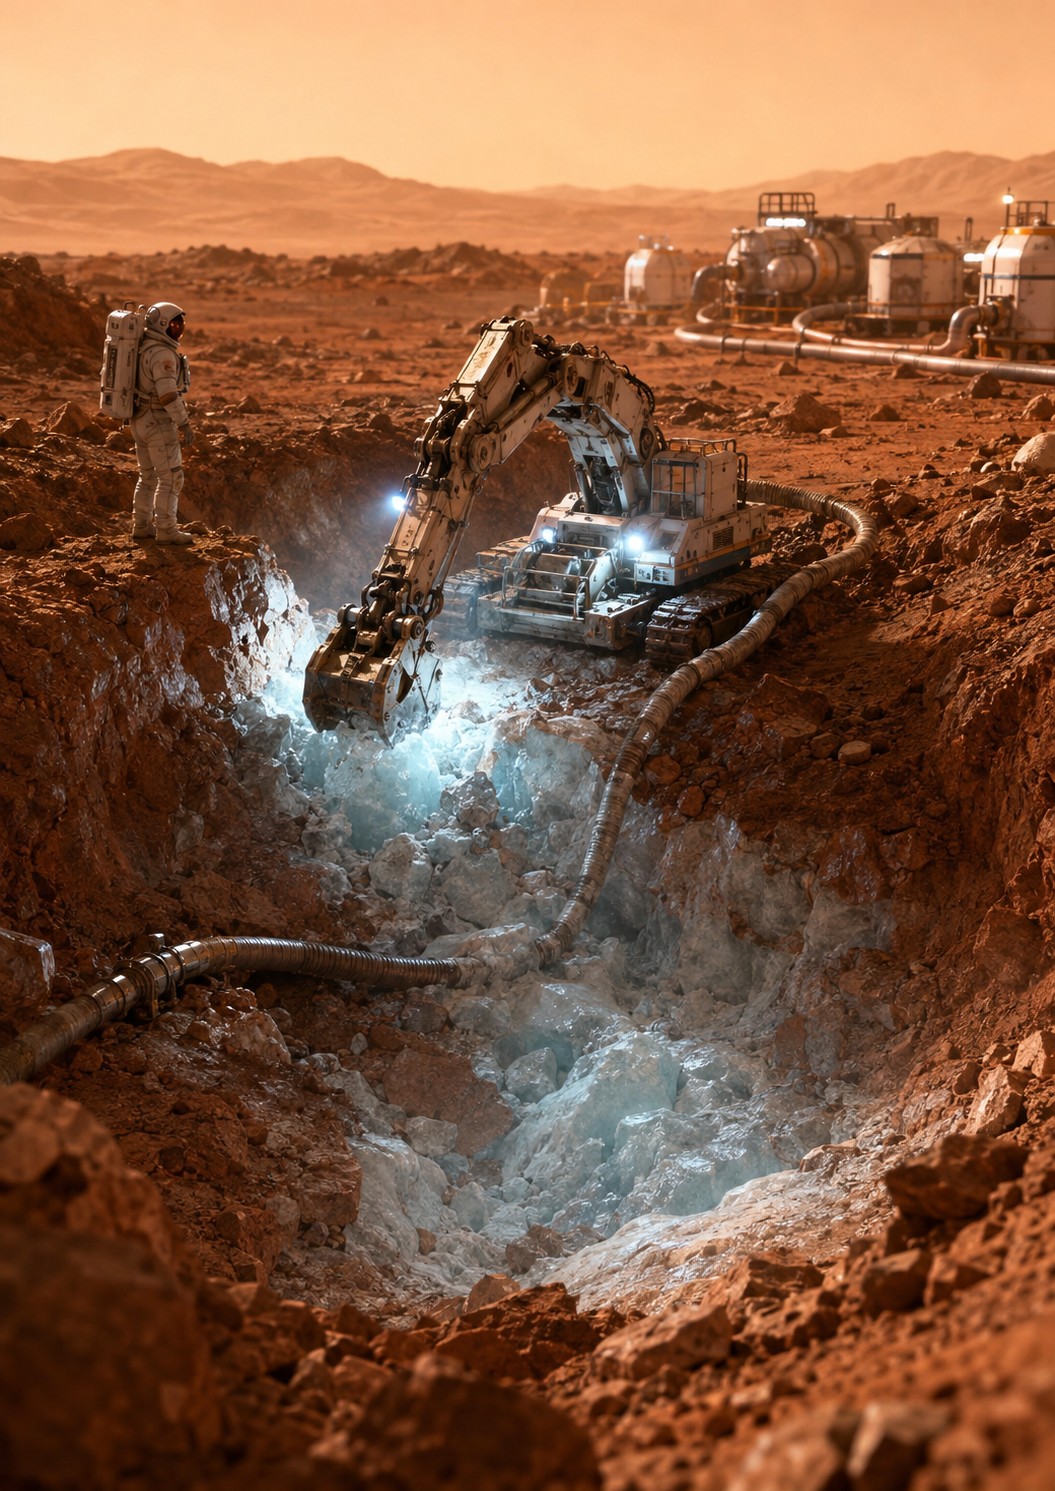
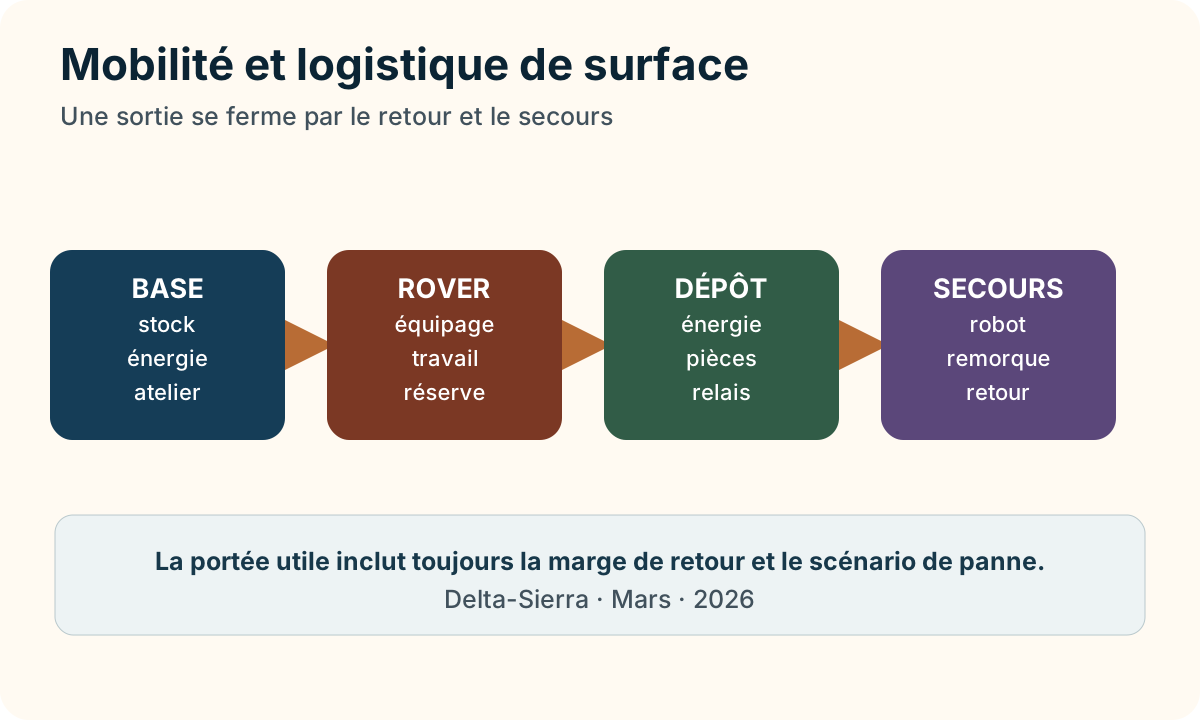
Visualisation conceptuelle de maintenance en campagne. Une architecture de mobilité crédible doit prévoir diagnostic, outils, pièces, levage, alimentation de secours et récupération d’un véhicule immobilisé loin de l’atelier.Visualisation conceptuelle de la logistique de surface. La mobilité ne sert pas seulement à explorer : elle doit déplacer consommables, pièces, équipements, secours et charges entre zones d’atterrissage, ateliers et habitats avec des marges de panne réalistes.
Se déplacer sur Mars, c’est déplacer de l’énergie, des pièces et du risque
Se déplacer sur Mars, c’est transporter à la fois une charge, de l’énergie et une marge de sécurité. Un rover ou un robot utile n’est pas seulement celui qui atteint sa destination : il doit pouvoir communiquer, revenir ou être secouru, être entretenu et continuer sa mission lorsque le terrain ou l’état du véhicule se dégrade.
L’analyse relie donc les trajets entre habitat, stockage, site ISRU, chantier, zone scientifique et refuge à l’état réel de la flotte. Distance, vitesse, consommation d’énergie, adhérence, charge utile, état des roues, communications, temps d’équipage et capacité de remorquage doivent être suivis ensemble.
L’autonomie robotique devient importante lorsque le délai de communication, le relief ou la charge de travail de l’équipage empêchent de superviser chaque action. Elle doit cependant rester bornée : un robot doit savoir ralentir, s’arrêter ou demander de l’aide lorsque le monde réel s’écarte de ce que son logiciel sait gérer.
Pour un trajet donné, une première estimation de l’énergie peut s’écrire énergie du trajet = consommation spécifique × distance, à laquelle on ajoute une réserve explicitement définie. Cette relation ne suffit pas à dimensionner une mission : terrain, température, charge, vieillissement de la batterie et possibilité réelle de retour doivent ensuite être intégrés.
La distance transforme une panne de rover en problème de survie
La mobilité martienne doit être dimensionnée par la capacité de retour, pas seulement par l’autonomie nominale. Un rover qui peut parcourir 100 km ne peut pas forcément s’éloigner de 100 km : il faut conserver l’énergie, le temps, l’oxygène, la thermique et les moyens de communication nécessaires pour revenir après un détour ou une panne partielle. Pour les missions habitées, la distance sûre dépend aussi de la possibilité de transfert entre véhicules, de la présence d’un refuge mobile et du temps qu’un équipage peut attendre des secours. Les robots cargo peuvent au contraire accepter des trajets plus lents si leur perte ne retire pas une ressource vitale.
La logistique relie ensuite les trajets au stock. Les pièces, batteries, outils, échantillons et consommables doivent être localisés et réservés avant le départ. Une flotte autonome a besoin d’itinéraires qualifiés, de cartes de franchissement et de règles de priorité lorsque plusieurs véhicules réclament la même énergie ou le même moyen de levage. À mesure que la base grandit, la mobilité cesse d’être une collection de rovers : elle devient un réseau de transport avec capacité, maintenance, secours et disponibilité mesurables.
Rovers, robots et convois : organiser le travail au-delà de l’habitat
Une arborescence de diagnostic pour Mobilité, robotique et logistique de surface sur Mars indique quelles observations éliminent chaque hypothèse.
Quand un véhicule tombe en panne loin de la base
augmenter rayon d’action sans créer une dépendance à un seul véhicule ou à une seule liaison
essais terrain, scénarios perte communication, secours, remorquage, navigation autonome et gestion de flotte
Pour Mobilité, robotique et logistique de surface sur Mars, chaque essai déclare sa configuration, son environnement, son instrumentation et son critère de réussite.
Le journal de bord conserve la configuration exacte et les tendances des variables distance, vitesse, énergie, adhérence, charge utile, état roues, communication, temps équipage et capacité remorquage. Le retour d’expérience ajuste les vitesses autorisées, les itinéraires de secours, le stock de roues et d’actionneurs ainsi que les procédures de remorquage ;
Du sentier de mission au réseau logistique d’une ville
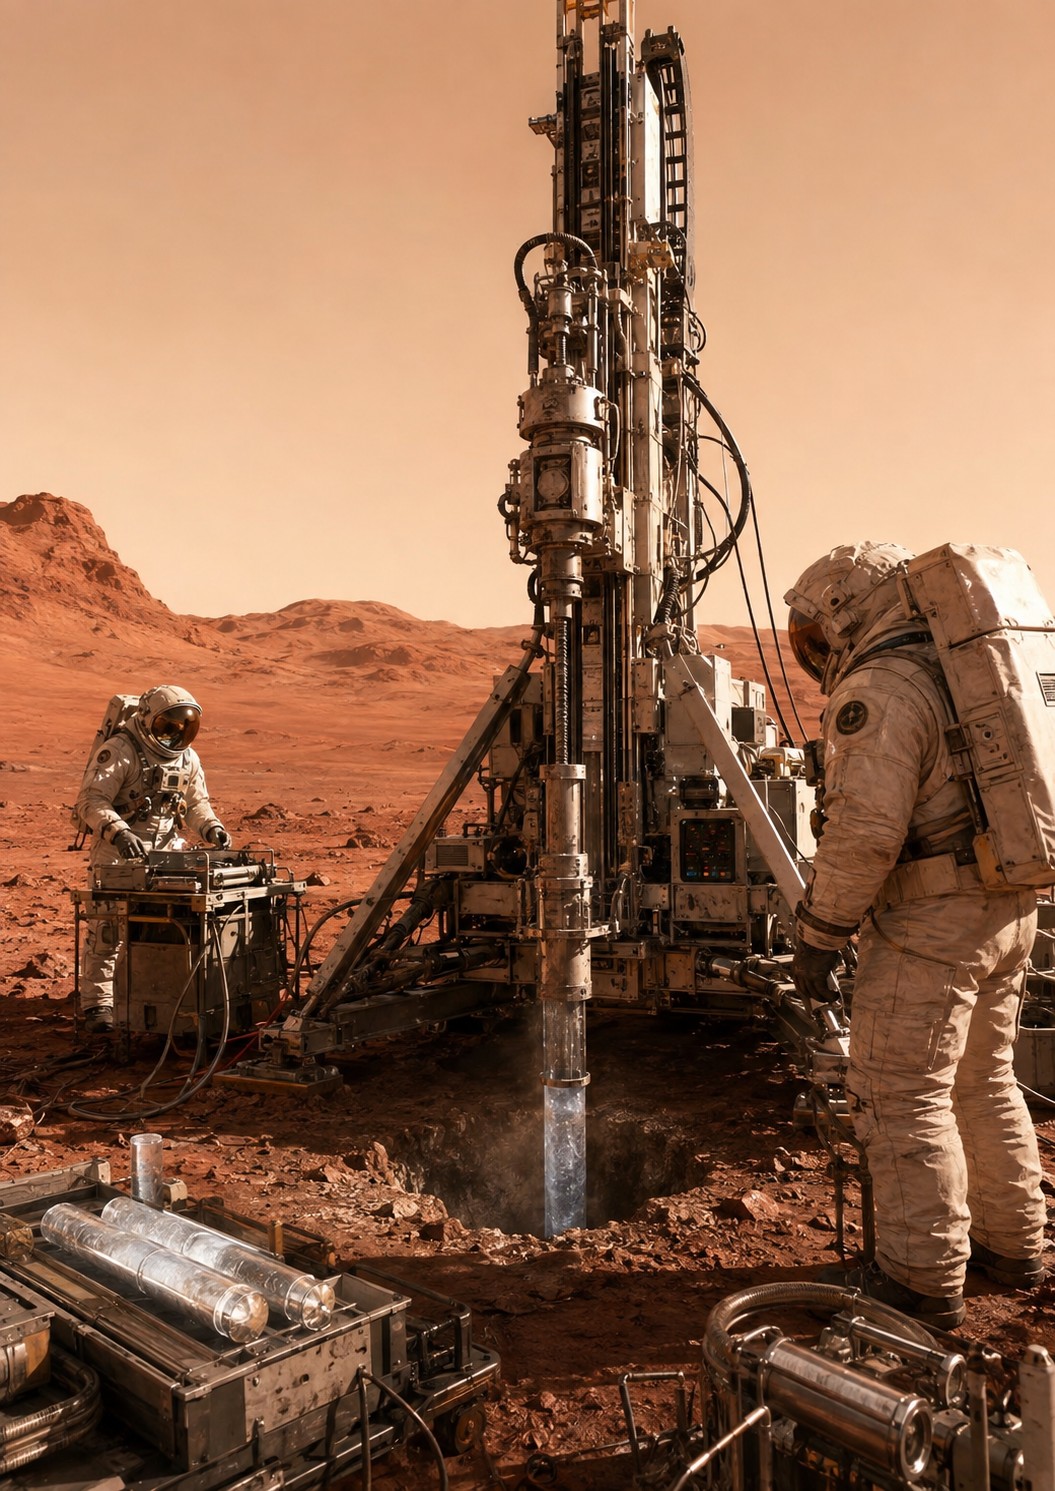
Un chantier de ressource impose reconnaissance, forage, énergie, manutention, transport, maintenance et capacité de repli.
La mobilité mobilise directement du temps humain, de l’énergie, des consommables EVA et des capacités de secours. Le coût d’un trajet ne se mesure donc pas seulement en kilomètres : il faut aussi compter le temps d’équipage, l’usure du véhicule et la marge nécessaire pour revenir ou assister une autre équipe.
L’extraction d’eau transforme le site en chantier logistique : excavation, convoyage, énergie, pièces d’usure, sécurité et rotations deviennent des paramètres de mobilité.
Un réseau de transport dépend des communications, de la cartographie, de l’énergie, de la maintenance, des dépôts et des règles de priorité. Une panne dans l’un de ces services peut immobiliser un véhicule mécaniquement sain ; la mobilité doit donc être conçue comme une infrastructure de système.
Du rover au réseau de mobilité : une ville martienne doit garantir le retour, pas seulement le départ
Les rovers martiens ont démontré l’importance de la navigation autonome, de l’odométrie visuelle et de la planification prudente des trajets. Une ville humaine ajoute une contrainte plus sévère : chaque déplacement engage des personnes, de l’énergie, de l’air, des communications, des pièces et une capacité de secours. Le bon système ne se juge donc pas seulement à la distance parcourue, mais à sa capacité à ramener l’équipage ou à envoyer de l’aide après une panne.
Chaque trajet possède un budget de retour
Avant un départ, le plan doit réserver l’énergie nécessaire au retour ou à un refuge, intégrer une marge météo et terrain, et définir les points où la mission doit faire demi-tour. Un véhicule pressurisé peut étendre énormément le rayon d’action, mais il devient lui-même un habitat mobile : atmosphère, thermique, incendie, communications, navigation et maintenance doivent être traités comme des systèmes vitaux.
La logistique peut réduire le risque en prépositionnant des ressources : batterie, oxygène, pièces, balises ou refuge. Cette stratégie transforme la carte martienne en réseau de nœuds plutôt qu’en simple rayon autour de la base.
Robotiser les périodes sans équipage
La NASA souligne que les architectures d’exploration peuvent comporter des périodes où une base de surface reste sans équipage. Les robots peuvent utiliser ce temps pour transférer et préparer du fret, aménager des sites ou effectuer certaines tâches de maintenance. Sur Mars, cette logique serait encore plus puissante : des robots peuvent inspecter des routes, déplacer des conteneurs, préparer un chantier et accumuler des stocks avant l’arrivée humaine.
Mais autonomie ne signifie pas absence de supervision. Chaque robot doit savoir s’arrêter en sécurité, expliquer son état, accepter une reprise de contrôle locale et éviter de créer un nouveau danger. Une flotte de cinquante robots devient un système de trafic et de maintenance, avec priorités, zones interdites et règles d’accès.
2026 : La mobilité martienne reste un domaine actif de développement
En juillet 2026, la NASA a annoncé les contrats STRIDE destinés à faire progresser des systèmes robotiques de mobilité de surface pour de futures missions martiennes, avec l’objectif d’atteindre des terrains plus difficiles et de parcourir de plus grandes distances. JPL développe en parallèle des travaux sur la mobilité autonome rapide et robuste. Ces programmes ne sont pas des véhicules humains martiens opérationnels ; ils montrent que la mobilité reste une lacune technologique active et que les solutions futures seront probablement hybrides, entre conduite humaine, téléopération locale et autonomie embarquée.
À cent puis mille habitants, apparaissent routes, ateliers et règles de circulation
Une base de vingt personnes peut encore gérer quelques véhicules individuellement. À cent, il faut des créneaux de recharge, un atelier, des stocks de pneus ou roues, des zones de stationnement, des procédures de récupération et une cartographie des itinéraires. À mille, la mobilité devient un service urbain : transport de personnes, fret, secours, voirie, signalisation, priorités, maintenance de routes et coordination avec les zones d’atterrissage.
La redondance doit alors être distribuée. Une panne d’atelier ne doit pas immobiliser toute la flotte ; un accident sur une route ne doit pas couper l’unique liaison entre deux quartiers. Comme pour l’énergie ou les communications, la mobilité finit par devenir une infrastructure publique.
La métrique décisive : tonnes-kilomètres utiles sous contrainte de risque
La vitesse maximale est rarement la grandeur la plus importante. Une logistique efficace mesure la masse réellement livrée, la distance, l’énergie consommée, la disponibilité du véhicule, le temps humain mobilisé et le risque de mission. Un petit robot lent mais autonome peut être supérieur pour des tâches répétitives ; un rover pressurisé lourd devient indispensable pour déplacer des humains loin de la base.
Le réseau martien devra donc posséder plusieurs classes de mobilité, chacune adaptée à son service. La maturité vient de la complémentarité et du plan de secours, pas d’un véhicule unique supposé tout faire.
La poussière transforme la mobilité en problème de maintenance
Chaque sortie transporte du régolithe vers les articulations, joints, radiateurs, connecteurs et sas. Un véhicule ne doit donc pas être évalué seulement sur sa traction. Il faut compter le temps de nettoyage, l’usure, la facilité de changer une roue ou un actionneur et la manière dont le véhicule se connecte à l’habitat sans contaminer tout le volume intérieur. La mobilité rejoint directement la page poussière, les scaphandres et la maintenance.
La standardisation de la flotte peut réduire fortement le stock de pièces : roues, moteurs, électronique et connecteurs communs. Mais comme ailleurs, trop de commonalité peut créer une cause commune. Une campagne de tests doit vérifier les composants partagés dans plusieurs environnements et scénarios de charge.
Une carte logistique doit indiquer le temps de secours, pas seulement la distance
Deux sites situés à trente kilomètres de la base peuvent avoir des risques très différents selon le terrain, la visibilité radio, les pentes et l’existence d’un itinéraire alternatif. La carte opérationnelle doit donc afficher un temps de secours estimé, les refuges, les zones de communication médiocre et les ressources prépositionnées. Cette représentation est plus utile qu’un simple cercle de rayon maximal autour de l’habitat.
Monographie approfondie
Choisir un véhicule selon la tâche, le terrain et le risque de retour
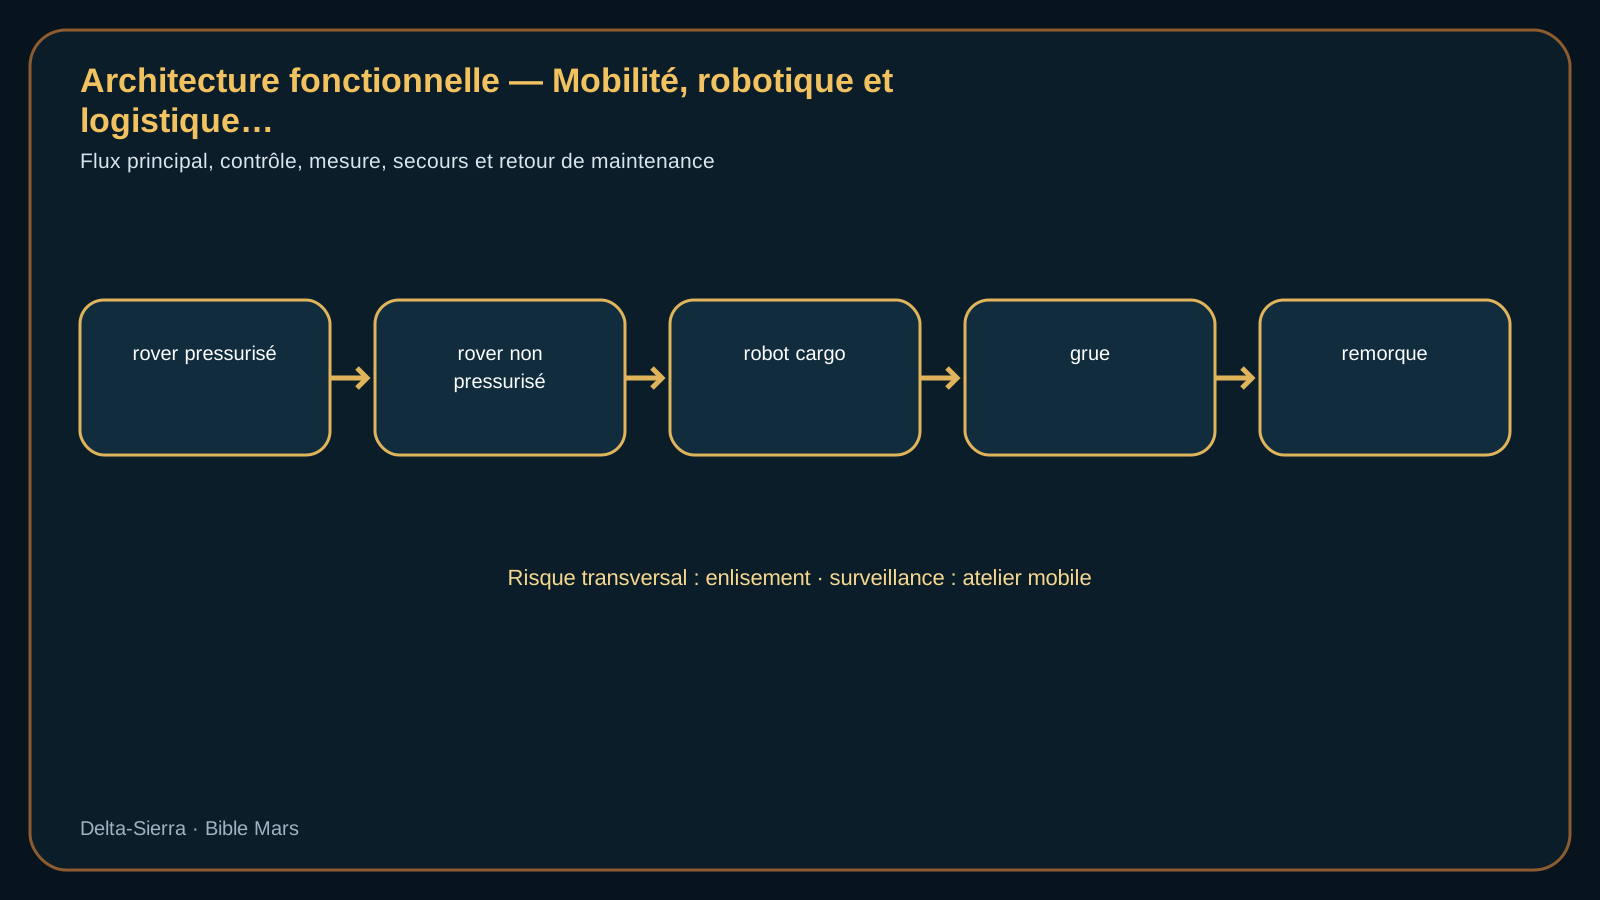
La flotte doit être pensée comme un système logistique : chaque mission de transport consomme de l’énergie, use le matériel, mobilise des communications et doit conserver une solution de retour ou de secours.
Schéma niveau A : flux fonctionnel principal ; les détails et limites sont explicités dans le texte.
La mobilité est une infrastructure, pas une collection de véhicules
Robots cargo : transporter sans consommer du temps humain
Une flotte qui dure plusieurs décennies doit pouvoir intégrer de nouvelles générations de véhicules sans interrompre la logistique. La transition la plus sûre consiste à tester la nouvelle solution en parallèle, lui transférer progressivement des missions et conserver l’ancienne en secours tant que les données de terrain sont insuffisantes. Pour une petite base, cette évolution doit rester compatible avec les effectifs disponibles : une perte de liaison ou une roue endommagée ne doit pas mobiliser simultanément la personne, le véhicule ou l’outil indispensable à une autre fonction critique.
Manutention : grues, treuils, palettes et interfaces standard
Standardiser les interfaces de remorque, les unités, les formats de données et les critères d’essai réduit la diversité inutile et facilite les rechanges. Le standard doit toutefois décrire le résultat attendu — sécurité, compatibilité, preuve de performance — sans interdire une solution mieux adaptée à Mars. Les essais de manutention doivent inclure les situations qui séparent réellement les risques : terrain meuble, pente, perte d’adhérence, charge instable ou rupture d’un moyen de levage. Ils permettent de vérifier si l’atelier mobile et les moyens de secours suffisent avant que l’incident ne bloque tout un chantier.
Énergie et thermique fixent une autonomie que la distance seule ne dit pas
Communications : conserver la commande quand le relief masque la base
Sur Mars, une perte radio peut être provoquée par le relief bien avant d’être provoquée par la distance. Un rover qui descend derrière une crête ou dans une dépression peut perdre la ligne de visée avec la base alors que son énergie, sa navigation et sa mécanique restent parfaitement saines. La fonction de communication doit donc être conçue comme un service de mobilité : couverture prévisible, stockage local des messages, accusés de réception, horodatage et règles de conduite lorsque le lien disparaît.
Plusieurs architectures sont possibles. Des balises fixes sur les points hauts réduisent les zones d’ombre ; un relais mobile ou un drone peut rétablir temporairement la visibilité ; un réseau maillé entre véhicules crée des chemins alternatifs ; un orbiteur apporte une voie plus lointaine mais intermittente. Le choix dépend du terrain, de la consommation électrique et du temps de récupération acceptable. Une carte de couverture n’est utile que si elle est reliée aux itinéraires réellement empruntés et aux marges d’énergie nécessaires pour faire demi-tour.
Dans un scénario dégradé, un rover pressurisé perd le lien direct en entrant dans un vallon alors qu’un véhicule non pressurisé se trouve dix kilomètres derrière. Le premier véhicule doit conserver sa position, son état énergie et une file de messages datés ; le second peut devenir relais sans compromettre sa propre réserve de retour. Le critère de récupération n’est pas simplement « radio rétablie » : il faut confirmer que les commandes en attente sont encore valides, que la route de retour reste sûre et que la nouvelle topologie de réseau est comprise par les deux équipages.
Énergie : batterie, recharge, thermique et distance de retour
Maintenance : réparer loin de l’atelier principal
La capacité de réparer un rover se décide dès sa conception : accès aux organes, connecteurs, points de levage, outillage, nettoyage et essai après remontage doivent être possibles avec un atelier mobile. Les essais de terrain doivent aussi aider le diagnostic. Une immobilisation par batterie, une roue endommagée ou un obstacle de terrain n’appellent pas les mêmes pièces ni le même secours ; les symptômes et mesures disponibles doivent permettre de les distinguer avant d’envoyer une équipe inutilement loin de la base.
Secours : un véhicule en panne crée immédiatement un problème humain
Une panne de véhicule devient immédiatement un problème humain dès que l’équipage se trouve au-delà d’un retour sûr à pied. Si la batterie, la suspension ou un autre organe critique est réparé sur place, la mission ne doit pas repartir sur la seule disparition du symptôme. Il faut comprendre la cause, rechercher d’éventuels dommages secondaires, vérifier l’état énergétique et mécanique, puis effectuer un essai progressif avant de reprendre la route. Le véhicule de secours doit conserver sa propre marge pendant toute l’opération.
Poussière : joints, articulations, radiateurs et capteurs exposés
Calculs reproductibles propres au sujet
Rayon énergétique théorique
Eutile = 120 kWh × 0,70 = 84 kWh ; à 0,6 kWh/km → 140 km aller-retour, soit 70 km de rayon
Le calcul réserve 30 % de batterie et suppose 0,6 kWh/km. Le rayon théorique de 70 km doit encore être réduit par le froid, le terrain, la charge, le détour et la capacité de secours.
Disponibilité d’une flotte de cinq véhicules
P(au moins 4 disponibles) = C(5,4)0,9⁴0,1 + 0,9⁵ ≈ 0,9185
Sous hypothèse simplifiée d’indépendance et de disponibilité individuelle 0,9, la probabilité d’avoir au moins quatre véhicules disponibles vaut environ 91,9 %. Une panne commune ferait chuter cette valeur.
Rayon de secours avec aller-retour
r = v × t / 2 = 14 km/h × 3 h / 2 = 21 km
Avec trois heures de fenêtre énergétique et une vitesse moyenne de 14 km/h, un véhicule de secours doit rester dans un rayon d’environ 21 km s’il doit revenir. La géographie opérationnelle est plus petite que la portée marketing.
Une flotte doit pouvoir secourir, remorquer et maintenir ses propres véhicules
Logistique des chantiers : transporter régolithe, eau, structures et machines
Vingt habitants : flotte mixte et premières routes entretenues
Cent habitants : dispatch, maintenance, dépôts et secours organisés
À cent habitants, la flotte a besoin d’un véritable dispatch, d’un atelier, de dépôts et d’une organisation de secours. La navigation, la maintenance ou la planification ne doivent pas dépendre d’un expert unique : plusieurs personnes doivent pouvoir reprendre une mission à partir des mêmes cartes, journaux et critères de décision. Les priorités doivent aussi être explicites : quels véhicules restent réservés au secours, quels transports peuvent être retardés et à partir de quel niveau de dégradation faut-il interrompre une activité avant qu’un problème de navigation ou de communication n’en crée un second ?
Mille habitants : réseau de transport, priorités et séparation des flux
Transport médical : temps de réponse, stabilisation et compatibilité scaphandre
Un rover est immobilisé à trente kilomètres
Un rover est immobilisé à trente kilomètres. Le véhicule de secours doit rejoindre l’équipage, transférer personnes ou énergie puis revenir avec sa propre marge. La simple portée maximale du rover devient secondaire face à la capacité de secours réelle du réseau.
La batterie froide réduit brutalement la portée
La batterie froide réduit brutalement la portée. La mission avait été planifiée sur une consommation moyenne, mais le froid et le chauffage auxiliaire réduisent l’énergie disponible. Le scénario impose un modèle énergétique dépendant de la température et un point de retour calculé en temps réel.
La route proposée par l’autonomie ne correspond pas au terrain
La route proposée par l’autonomie ne correspond pas au terrain. L’algorithme propose un passage que les observations locales rendent suspect. L’équipe doit savoir expliquer, modifier ou refuser la recommandation sans perdre le bénéfice de l’autonomie. Le scénario relie cartographie, perception, autorité humaine et apprentissage du système.
La flotte devient un service public
La flotte devient un service public. À mille habitants, les véhicules ne sont plus affectés à une mission unique : ils forment un parc partagé avec maintenance, priorités, secours et réservations. Le scénario oblige à passer d’une logique de rover à une logique de réseau de transport.
Du rover de mission au réseau de transport d’une cité
Autonomie robotique : savoir s’arrêter proprement lorsque le monde réel diverge du modèle
Étude de cas — convertir l’énergie d’un rover en rayon logistique
Un rover consommant 40 kWh sur 25 km a e = E/d = 1,6 kWh/km. Si 30 % d’une batterie de 40 kWh doivent rester en réserve, 28 kWh sont planifiables et donnent 17,5 km à consommation moyenne identique. e est l’énergie par distance, E l’énergie et d la distance.
Relief, température et sol peuvent augmenter la puissance instantanée. Un robot immobilisé à 12 km peut créer une mission de secours qui consomme un second véhicule.
La campagne de validation inclut panne de roue, baisse de batterie, perte de lien et détour, avec comme critère le retour sûr et la capacité restante pour la mission suivante.
Une flotte martienne se dimensionne par le retour garanti, l’énergie et la capacité de secours
La distance maximale inscrite sur une fiche technique n’est pas une autonomie opérationnelle. Sur Mars, il faut conserver de l’énergie pour revenir, chauffer les systèmes, contourner un terrain impraticable, attendre une réparation ou secourir un autre véhicule. La mobilité devient une fonction de sûreté dès que les équipages dépassent la distance de marche compatible avec leurs consommables.
La distance utile d’une flotte est fixée par l’énergie de retour, le secours et les temps de récupération, pas seulement par la batterie nominale.
Budget d’énergie d’une sortie : aller + travail + retour + réserve
On peut écrire un bilan pédagogique Etot = Ealler + Esite + Eretour + Eréserve. Si un rover consomme en moyenne 1,6 kWh/km, parcourt 25 km à l’aller et autant au retour, puis utilise 18 kWh pour les systèmes stationnaires, le besoin hors réserve vaut 1,6 × 50 + 18 = 98 kWh. Avec une réserve opérationnelle de 30 %, on viserait au moins 98 × 1,30 ≈ 127,4 kWh réellement utilisables. La consommation réelle dépendra du terrain, de la température, de la masse, de la vitesse et des auxiliaires.
Le secours impose une géométrie de flotte
Un véhicule isolé à 80 km n’est secourable que si une autre machine peut atteindre le site, aider ou remorquer puis revenir avec sa propre marge. Cela peut conduire à des dépôts d’énergie, à des routes préparées, à des relais robotisés ou à une règle d’exploitation interdisant certaines distances sans deuxième véhicule. La flotte doit être pensée comme un réseau de capacités et non comme une collection de rovers indépendants.
Robotiser d’abord ce qui réduit l’exposition humaine
Les robots de logistique peuvent préparer des itinéraires, livrer des consommables, inspecter une zone, déplacer des charges et vérifier un véhicule avant l’arrivée de l’équipage. L’intérêt n’est pas de supprimer l’humain, mais de réserver le temps en scaphandre et les consommables d’EVA aux tâches où le jugement humain apporte réellement une valeur. Un robot lent mais autonome peut être très efficace s’il travaille pendant les périodes où l’équipage dort ou se consacre à l’habitat.
Passer du rover de mission à un réseau de transport maintenable
Une ville martienne a besoin de règles de circulation, de cartes versionnées, d’une référence de position, de dépôts, de priorités logistiques et d’un suivi de l’état des véhicules. Les roues, suspensions, joints, batteries, moteurs et filtres deviennent des consommables industriels. Le design doit donc privilégier l’accès, la standardisation raisonnée et le remplacement de modules sans immobiliser un véhicule pendant des semaines.
Scénario : immobilisation à 32 km par défaut de suspension
Le véhicule reste pressurisé mais ne peut plus rouler. Le premier objectif est de préserver la vie : énergie thermique, oxygène, communications et localisation. Le deuxième est de choisir entre réparation sur place, transfert d’équipage, remorquage ou attente. Le choix dépend de la pièce, du temps EVA, de la météo locale, des consommables et de l’état du véhicule de secours. Une bonne procédure affiche ces contraintes plutôt que de présenter le « remorquage » comme une option abstraite.
Le réseau logistique doit survivre à un véhicule indisponible
Si toute la distribution d’eau, de nourriture ou de pièces dépend d’un seul camion pressurisé, la mobilité crée un point de panne commun pour la colonie. Les missions critiques peuvent être réparties entre véhicules, robots et stocks locaux. Cette redondance ne signifie pas dupliquer toute la flotte : elle consiste à conserver au moins une autre façon de rendre le service essentiel.
Cas de décision — secourir un rover pressurisé immobilisé au-delà du rayon de retour à pied
Un rover pressurisé s’immobilise à 38 km de l’habitat après une dégradation de suspension. L’équipage dispose encore d’énergie, d’oxygène et d’une liaison intermittente, mais la distance exclut un retour en EVA. La question n’est plus « peut-on réparer le rover ? » ; elle devient « quelle combinaison de temps, énergie, véhicules et consommables garantit le retour des personnes ? ». Le véhicule de secours doit parcourir l’aller, rester assez longtemps pour transférer l’équipage ou une pièce, puis revenir avec sa propre réserve.
Supposons que le véhicule de secours consomme 1,8 kWh/km dans ces conditions et que le trajet réel, détours compris, atteigne 84 km aller-retour. Le roulage demande alors environ 151 kWh avant chauffage, communications et opérations sur site. Avec 35 kWh d’auxiliaires et une réserve de 25 %, le besoin planifiable approche (151 + 35) × 1,25 ≈ 233 kWh. Ce calcul simplifié ne prédit pas la mission ; il montre pourquoi la portée commerciale d’un rover ne suffit pas à démontrer une capacité de secours.
La meilleure architecture peut être logistique plutôt que véhiculaire : dépôt d’énergie intermédiaire, robot cargo parti avant le véhicule habité, balise radio locale, remorque standardisée ou pièce de suspension stockée sur un axe fréquent. Le réseau de mobilité devient sûr quand une panne éloignée ne transforme pas immédiatement un défaut mécanique en urgence vitale.
Sources et résultats documentaires
Choisir un véhicule selon la tâche, le terrain et le risque de retour : les références ci-dessous sont retenues parce qu’elles apportent un résultat, un statut technologique ou un cadre de vérification directement utile au sujet.
NASA Science — STRIDE (2026)
Le 8 juillet 2026, la NASA a annoncé la sélection de sept entreprises chargées de mener des études et de premiers travaux de développement sur des solutions de mobilité robotique martienne avancée. Selon le dossier, cette étape éclaire le transport de surface, le déploiement des charges, l’autonomie robotique, l’implantation des infrastructures ou la charge de travail des opérateurs.
La NASA et le JPL — Perseverance completes first AI-planned drives (2026)
Perseverance a exécuté en décembre 2025 des trajets dont les points de passage ont été préparés avec une IA capable d’exploiter imagerie orbitale et relief ; la NASA a publié le résultat en janvier 2026. Cela illustre la progression d’une autonomie qui prépare l’itinéraire sans supprimer la validation du système et des contraintes terrain.
Le prototype ERNEST a été testé sur terrain désertique en mars 2026 pour explorer mobilité à plus grande vitesse, longues distances et autonomie. Même si l’essai sert plusieurs destinations, il renseigne directement les compromis vitesse, perception, endurance et navigation utiles à une future flotte martienne.
NASA — Extravehicular Activity and Human Surface Mobility
NASA traite scaphandres, mobilité de surface et opérations EVA comme des capacités liées. Pour Mars, le scaphandre doit être analysé avec le véhicule, le sas, l’outillage et la logistique de secours, pas comme un vêtement isolé.